
LONDON (IT BOLTWISE) – Eka Robotics hat eine Series-A-Runde über 150 Millionen US-Dollar abgeschlossen und bewertet das Startup auf 1,45 Milliarden US-Dollar. Kern ist ein „Physical-AI“-Ansatz mit kraftsensitivem Greifer und einem lernenden Manipulationsmodell, das ohne Retraining viele Objekte greifen kann. Das System soll bis zu 1.500 Objekte mit bis zu 1 kg Gewicht pro Stunde aufnehmen und fehlerfreiere Trefferquoten von über 95 % erreichen. Entscheidend ist dabei die Kopplung von Sprache und Vision an Kraft- und Kontaktinformationen statt nur an Kamerabilder.
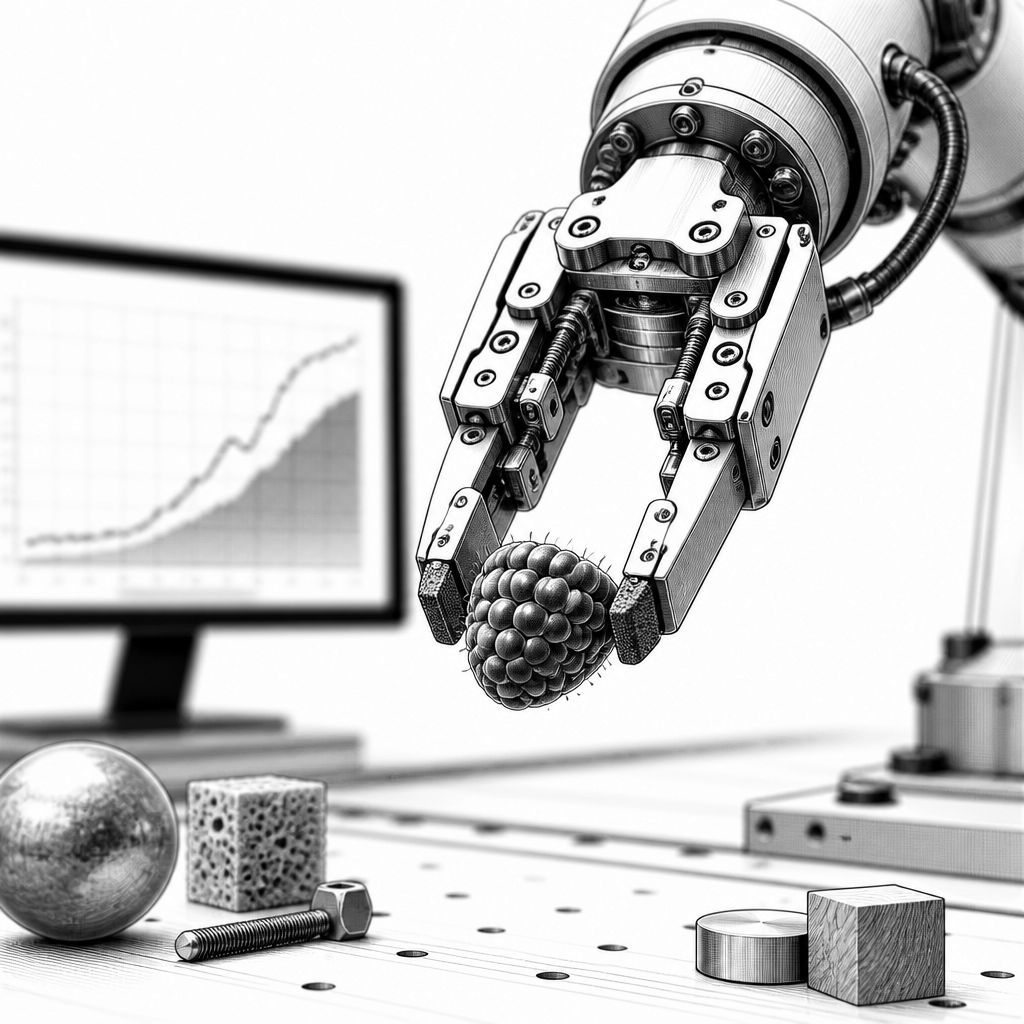
Roboter können Objekte zwar häufig erkennen, beim tatsächlichen Greifen scheitert die Praxis aber oft an einem Problem, das man nicht wegtrainieren kann: dem letzten Millimeter. Genau dort setzt Eka Robotics an und koppelt ein lernendes Manipulationsmodell an einen Greifer, der Kraft und Kontakt aktiv mitliest. Das Unternehmen, das von MIT-Professor Pulkit Agrawal und dem ehemaligen Google-DeepMind-Forscher Tuomas Haarnoja gegründet wurde, hat dafür eine neue Architektur vorgestellt, die auf „Vision-Force-Action“ statt auf reine Vision-basiertes Verhalten setzt. Aus den Angaben zur Produktperformance wird das besonders deutlich: Der Roboter soll in einer Stunde rund 1.500 Objekte aufnehmen können, die jeweils bis zu 1 kg wiegen, und erreicht dabei eine Zuverlässigkeit von mehr als 95 %.
Finanziell untermauert wird die Entwicklung durch eine Series-A-Runde über 150 Millionen US-Dollar, die das Startup laut Meldung auf 1,45 Milliarden US-Dollar „post-money“ bewertet. Angeführt wurde die Runde von a16z und F-Prime. Für die Branche ist das mehr als nur ein Funding-Event: Gerade in der Robotik entscheidet sich der Markt an den Übergängen zwischen Labor-Demos und industriellen Workflows. Eka adressiert dabei einen Hebel, der in vielen generischen KI-Setups zu kurz kommt: Wenn ein Modell die Physik nur indirekt über visuelle Eindrücke „errät“, bleibt die Fehlerquote in realen Szenarien hoch. Ein Greifer, der Kraftverläufe auswertet, kann dagegen schneller reagieren, sobald der Kontakt entsteht und sich die reale Geometrie von der Annahme unterscheidet.
Technisch betrachtet ist der Unterschied zur verbreiteten Generation von KI-Modellen zentral. Während viele Ansätze auf „Vision-Language-Action“ setzen und damit Sprache, Bildinhalte und Aktionen zusammenführen, verwendet Eka ein Modell, das Sprache, Bildsignale und vor allem Kraft-Inputs als gemeinsame Grundlage nimmt. Die Idee dahinter ist pragmatisch: Vision liefert eine grobe Schätzung von Position und Pose, aber das Schließen beim Greifvorgang entsteht in der Interaktion – also über Kräfte. In der Praxis musste das Startup dafür einen eigenen Hand- und Greiferaufbau entwickeln, der flexibler als klassische Greifer ist und mehrere Kraftsensoren integriert. Genau diese Sensorkombination soll verhindern, dass das System weiche Gegenstände „plattdrückt“; in der Demo wird das Verhalten anschaulich, weil der Roboter beim Kontakt bremst und sehr sanft aufsetzt, statt die mechanische Fehlertoleranz zu überfahren.
Damit hängt auch die Trainingsstrategie zusammen. Eka beschreibt seinen Weg als Kombination aus Physik-Simulation und skalierbarem Reinforcement Learning: Statt sich primär auf Videodaten aus Demonstrationen zu stützen, erzeugt das Unternehmen eine Lernumgebung, in der der Roboter in Simulation viele Kraft- und Kontakt-Szenarien durchläuft. Der Kern ist nicht nur, dass die Simulation existiert, sondern dass sie genügend physikalische Variation abbildet, damit das Modell gelerntes Greifen nicht als „Bildmuster“-Problem behandelt. Laut den Aussagen des Teams lassen sich dabei Tausende Stunden Robot-Experience in Minuten generieren. Das ist ein wichtiger Unterschied zu Ansätzen, die stark auf das Einsammeln und Anlabeln von realen Sequenzen angewiesen sind; in der Industrie ist das Sammeln solcher Daten teuer und skaliert schlecht, weil jede Produktvariante andere Greifstrategien erzwingt.
Markt- und Branchenkontext: Die Robotik versucht seit Jahren, allgemeine KI-Gedanken mit physischer Ausführung zu verbinden. Modelle, die im virtuellen Raum flexibel sind, brauchen in der Realität oft lange Iterationen, bis sie zuverlässig sind – etwa weil sie Planung zwar können, aber die Ausführung an Sensorik, Adaption und Sicherheit scheitert. Eka positioniert sich daher als „Brücke“ zwischen Generalität und Performance: Generalistische Roboter-Ideen zeigen vielversprechende Planung, liefern aber nicht automatisch die Präzision, die beim Manipulieren nötig ist. In den beschriebenen Use-Cases geht es konkret um pick-and-place sowie Draht-/Wire-Handhabung. Gleichzeitig bleibt der große Sprung von der Demo zur Linie offenbar die eigentliche Hürde: Ein System muss nicht nur einmal funktionieren, sondern ohne „Breaks“ über lange Zeiträume und im Zusammenspiel mit Integratoren stabil bleiben.
Für Unternehmen, die Robotik einführen wollen, ist besonders interessant, wie Eka seine Hardware- und Deployment-Story rahmt. Der Greifer soll laut Angaben weniger als 1.000 US-Dollar kosten und für etwa 5 Millionen Duty Cycles ausgelegt sein; das Ziel sei aber, in Richtung 20 Millionen Zyklen zu kommen, wie sie bei Standard-Industriearmen als Maßstab gelten. Das zeigt, dass es nicht allein um das Modell geht, sondern um das Zusammenspiel aus Mechanik, Sensorik und Software-Verifikation. Auch die Roadmap ist dabei offenbar bewusst pragmatisch: Das Team will zunächst in wenigen vertikalen Varianten („home runs“) sehr zuverlässig liefern, bevor es die Abdeckung auf weitere Aufgaben ausrollt. Denn eine allgemeine Manipulationsfähigkeit ist in der Praxis nur dann wirtschaftlich, wenn sie sich in konkrete, wiederholbare Prozessschritte übersetzen lässt – ohne dass jede neue Produktumgebung das System neu trainieren oder monatelang nachjustieren muss.
Ob und wie schnell sich der Ansatz als neues Industriestandardmuster durchsetzt, hängt an zwei offenen Fragen. Erstens, wie stark die Generalisierung in echten Fabrikvarianten ausfällt – also nicht nur „viele Objekte“, sondern auch unterschiedliche Kontaktbedingungen, Oberflächen, Toleranzen und Umgebungsdynamik. Zweitens, wie reibungslos das Zusammenspiel mit Integratoren und bestehenden Anlagen läuft, wenn das System langfristig fehlerarm laufen soll. Wenn Eka diese Punkte in Pilotprojekten bestätigt, würde das die Debatte in Richtung „Physical AI“ verschieben: weg von Roboter-Demos, die vor allem elegant aussehen, hin zu Modellen, die die physische Ausführung als gleichwertigen Bestandteil des Lernens behandeln.


💳 Amazon-Kreditkarte mit 2.000 Euro Limit bestellen!
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.






- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Eka Robotics bringt ein „Physical-AI“-Modell mit Kraftsensoren auf 1.500 Moves/Std." für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Eka Robotics bringt ein „Physical-AI“-Modell mit Kraftsensoren auf 1.500 Moves/Std." informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Eka Robotics bringt ein „Physical-AI“-Modell mit Kraftsensoren auf 1.500 Moves/Std.« bei Google Deutschland suchen, bei Bing oder Google News!