
LONDON (IT BOLTWISE) – Ein neuartiges Steuerungsframework ermöglicht dem humanoiden Roboter Digit, gemeinsam mit einer menschlichen Person Lasten zu tragen. In praktischen Versuchen gelang die partnerschaftliche Koordination sowohl auf geraden Strecken als auch in Kurven und entlang halbkreisförmiger Bahnen. Kern des Ansatzes sind ein High-Level-Planer für realisierbare Schrittpläne, eine adaptive Steifigkeitsmodulation zur Stabilisierung der Relativposition und ein Ganzkörperregler auf Basis quadratischer Programmierung. Zusätzlich führte das Forschungsteam eine neue Effizienzmetrik ein, um Aufgabenleistung und Koordinationsqualität messbar zu machen.
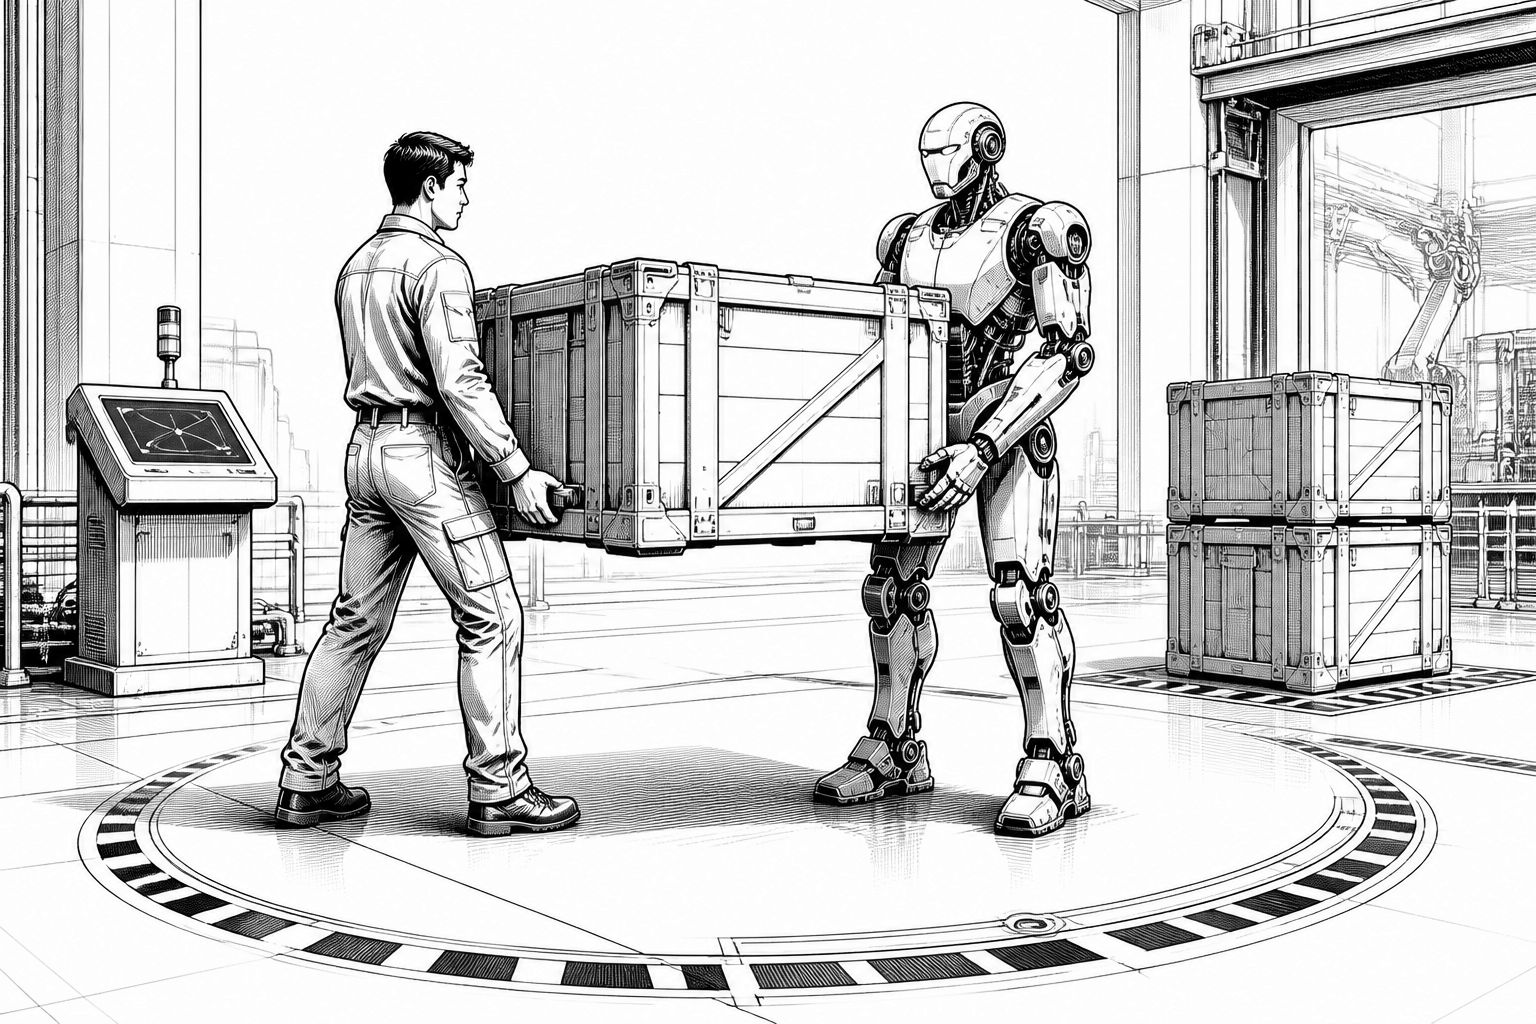
Der Fortschritt wirkt auf den ersten Blick wie ein Detail aus der Robotik-Forschung – tatsächlich entscheidet er über den Alltagseinsatz. Wenn ein humanoider Roboter wie die Plattform Digit zusammen mit einer Person eine Last bewegt, entsteht eine besondere Dynamik: Der menschliche Partner ist kein statischer „Schubgeber“, sondern verändert in Echtzeit Schrittfrequenz, Tempo und Richtungsanteil. Genau dort setzt das vorgestellte Steuerungsframework an, das die Partnerkopplung nicht nur in Simulationen, sondern auch in Realversuchen adressiert. Laut der Beschreibung aus Ende Oktober 2026 gelang es, ein Objekt partnerschaftlich zu tragen, wobei die Bewegungskoordination nicht bei geraden Strecken stehen bleibt, sondern auch Kurvenradien und halbkreisförmige Bahnen stabil mitgestaltet.
Technisch betrachtet folgt das System einer dreistufigen Architektur, die unterschiedliche Zeithorizonte zusammenbringt. Oben steht der High-Level-Planer, der dynamisch machbare Fußschrittpläne ermittelt. Dafür kombiniert er ein erweitertes inverses Pendelmodell, das als Interaction Linear Inverted Pendulum (I-LIP) bezeichnet wird, mit einem Admittanzmodell und Methoden der modellprädiktiven Regelung. Der zentrale Nutzen liegt darin, dass das System auf Richtungsänderungen und auf Krafteinwirkungen des menschlichen Partners nicht „hinterherläuft“, sondern die nächsten Schritte planbar anpasst. Das ist wichtig, weil menschliche Korrekturen in Millisekunden- bis Sekundenbereichen auftreten können und der Roboter seine Planungsannahmen ständig aktualisieren muss.
Darauf baut die adaptive Steifigkeitsmodulation auf, die Stabilität über eine definierte Soll-Relativkonfiguration sicherstellen soll. Praktisch bedeutet das: Das Gesamtsystem pendelt sich fortlaufend so ein, dass der relative Abstand zwischen dem getragenen Objekt und dem Schwerpunkt des humanoiden Roboters kontrolliert wird. In der Beschreibung wird ausdrücklich betont, dass damit Haltungsfehler ausgeglichen und das Gleichgewicht während der Bewegung gehalten werden soll. Gerade bei Lasttransporten ist das Zusammenspiel aus Körperhaltung, Schwerpunktlage und Kontaktkräfteverläufen entscheidend; „stabil“ heißt hier nicht nur, dass der Roboter nicht kippt, sondern dass die Koordination zur menschlichen Führung konsistent bleibt, selbst wenn die Trajektorie gekrümmt ist.
Für die konkrete Umsetzung der Bewegungen kommt schließlich der Ganzkörperregler ins Spiel, der auf quadratischer Programmierung (QP) basiert. Dieser Controller verarbeitet die gekoppelte Dynamik, die sich aus dem Eigengewicht des humanoiden Roboters und der gemeinsam getragenen Last ergibt. Anschließend übersetzt er die Steuerungsbefehle verzögerungsarm in Gelenkbewegungen. Der Punkt ist bemerkenswert, weil QP-Ansätze typischerweise genau für Situationen gewählt werden, in denen mehrere Zielfunktionen und Randbedingungen gleichzeitig berücksichtigt werden müssen – etwa Stabilitätsanforderungen, Körperbeweglichkeit und die Vorgaben aus dem dynamischen Modell. Damit wird die theoretische Partnerkopplung in eine ausführbare Trajektorie überführt, die der Roboter am Ende tatsächlich „gelenkweise“ umsetzt.
Dass es nicht nur bei Modellannahmen bleibt, zeigt der beschriebene Validierungsschritt auf der Digit-Plattform. In den Testläufen habe sich die Funktionsfähigkeit auch bei komplexeren Manövern gezeigt, etwa beim Durchlaufen von Kurvenradien, bei denen die Maschine synchron mit der führenden Person Schritt gehalten habe. Genau diese Synchronität ist in der Praxis oft die schwierigste Hürde: Im geraden Lauf lassen sich Abweichungen noch teilweise über Gewohnheit oder „Nachregeln“ kaschieren, in der Kurve hingegen wird jeder Kraft- und Winkelversatz unmittelbar sichtbar. Die Einführung einer Effizienzmetrik ergänzt diese Sichtweise, denn sie soll sowohl die Aufgabenleistung als auch die Qualität der Koordination zwischen den beteiligten Akteuren objektiv bewerten. Mit anderen Worten: Das System liefert nicht nur „funktioniert oder funktioniert nicht“, sondern es gibt einen messbaren Rahmen, um Mensch-Roboter-Kollaboration vergleichbar zu machen.
Aus Markt- und Industrietechnik-Sicht lässt sich daraus eine klare Stoßrichtung ableiten. Humanoide Systeme werden gerade nicht allein an Autonomie-Routen gemessen, sondern an ihrer Fähigkeit, mit menschlichen Bewegungsmustern im selben Raum zu interagieren – sicher, vorhersehbar und mit nachvollziehbarer Regelgüte. Die Kombination aus High-Level-Schrittplanung, modellbasierten Admittanz- und Pendelansätzen, adaptiver Steifigkeit sowie einem QP-basierten Ganzkörperregler ist dabei ein Architekturvorschlag, der sich prinzipiell auf andere Assistenzaufgaben übertragen lässt: überall dort, wo ein Roboter eine gemeinsame Last trägt, zieht oder schiebt und die „Führung“ zeitvariabel vom Menschen kommt. Für Unternehmen, die Robotik und KI in Logistik, Intralogistik oder Assistenzprozesse einbinden wollen, verschiebt sich damit der Schwerpunkt von reinen Demonstratoren hin zu Systemen, die sich über Koordinationsmetriken und robuste Regelmechanismen evaluieren lassen.
Am Ende bleibt die praktische Frage, wie gut sich solche Ansätze über unterschiedliche Körpergrößen, Lastverteilungen und unbekannte Mensch-Roboter-Interaktionen verallgemeinern. Die Effizienzmetrik deutet an, dass genau diese Bewertungslücke geschlossen werden soll: Sie macht sichtbar, ob eine Kollaboration zwar grundsätzlich möglich ist, aber in der Koordination „teurer“ wird, etwa durch häufigeres Nachregeln oder reduzierte Aufgabenqualität. Wenn diese Messlogik in der Produktentwicklung etabliert wird, könnten Teams schneller entscheiden, welche Komponenten – etwa die Planungsannahmen, die Parameter der Steifigkeitsmodulation oder die QP-Randbedingungen – in neuen Einsatzszenarien nachjustiert werden müssen. Für die nächste Welle humanoider Assistenzsysteme ist damit weniger die reine Bewegung das Ziel, sondern die kontrollierte, messbare Zusammenarbeit über ganze Trajektorien hinweg.
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.





- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Digit: KI-steuender humanoider Roboter trägt Lasten gemeinsam mit Menschen durch Kurven" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Digit: KI-steuender humanoider Roboter trägt Lasten gemeinsam mit Menschen durch Kurven" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Digit: KI-steuender humanoider Roboter trägt Lasten gemeinsam mit Menschen durch Kurven« bei Google Deutschland suchen, bei Bing oder Google News!