
MÜNCHEN / LONDON (IT BOLTWISE) – Physicl hat 10 Millionen US-Dollar Seed-Finanzierung erhalten, um realistischere Simulationen für die Robotik zu entwickeln. Das Startup will „World-Model“-Designer und Robotik-Teams mit einem Tool namens Studio mit 10.000 3D-Umgebungen und 100.000 Assets unterstützen. Ziel sind Trainingsdaten für harte Randfälle, etwa wenn ein Roboter eine Tasse auf einem unübersichtlichen, schattigen Untergrund nicht zuverlässig erkennt. Für den Ansatz ist weniger das reine Sammeln von Daten entscheidend als die fortlaufende, zustandsabhängige Generierung synthetischer Welten.
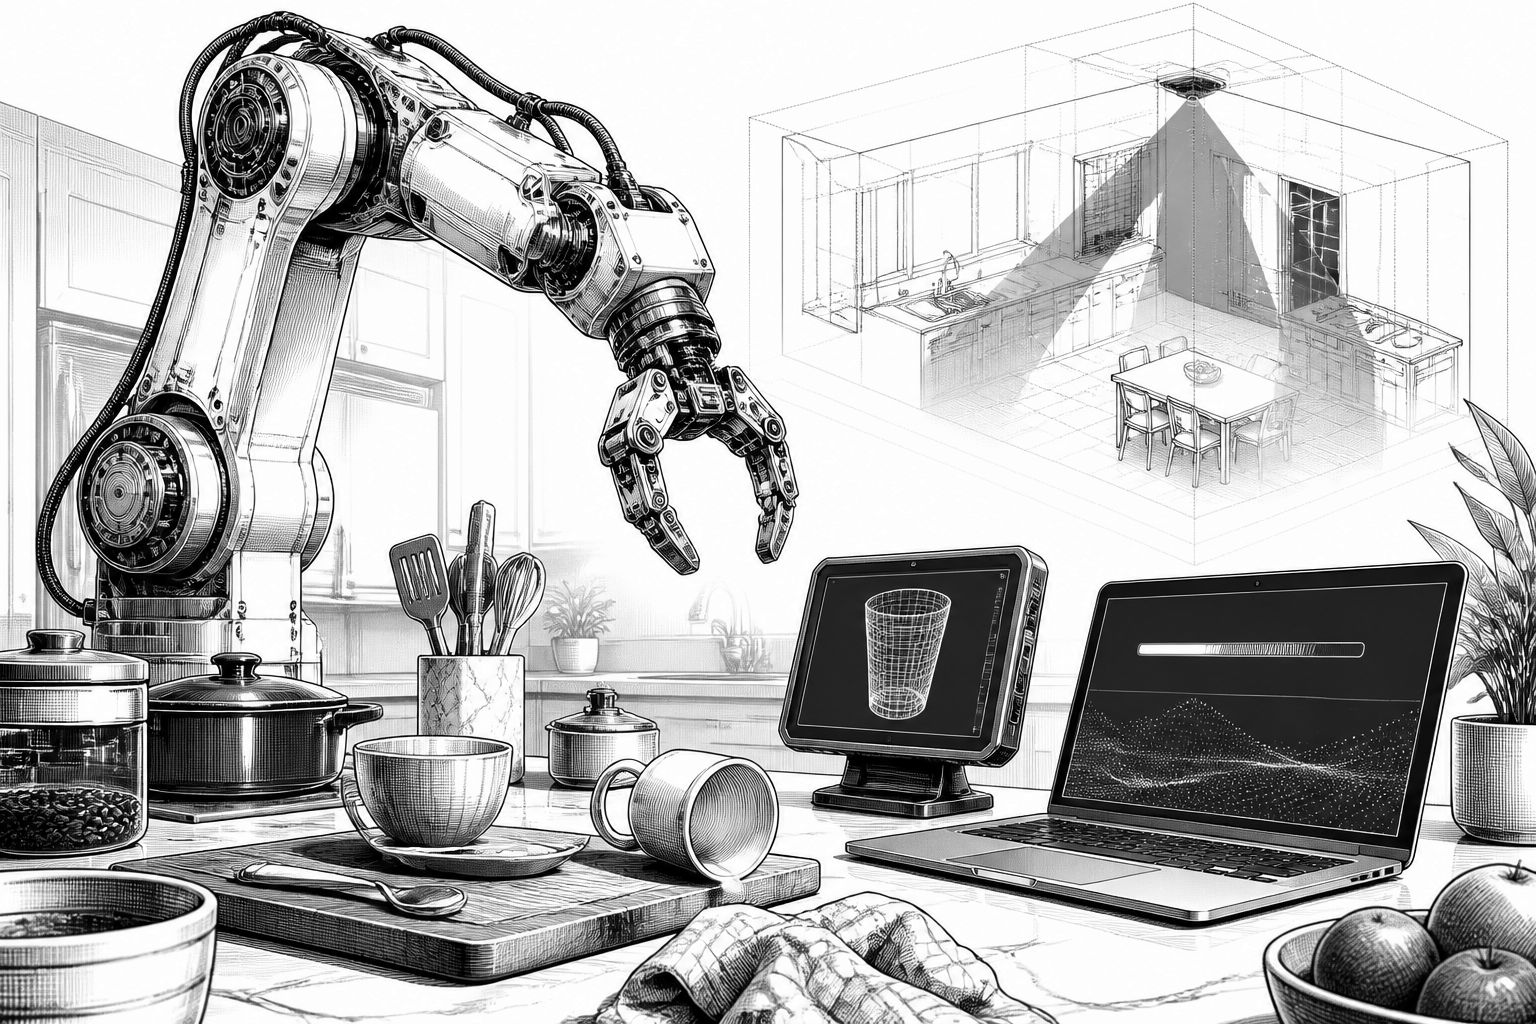
Physicl geht mit einer klaren These an den Markt: Wenn Roboter in der echten Welt zuverlässig mit ihrer Umgebung umgehen sollen, reicht es nicht, nur möglichst große Datenmengen für das Training bereitzustellen. Das Unternehmen adressiert ein altes Kernproblem des „Physical AI“-Ansatzes – die Lücke zwischen virtuellen Szenen und echter Physik. In der aktuellen Seed-Runde erhält Physicl 10 Millionen US-Dollar, um die Pipeline weiterzuentwickeln, die auf glaubwürdigen 3D-Umgebungen basiert und damit „World Model“-Buildern helfen soll, Trainingsfehler zu reduzieren, die in bisherigen digitalen Simulationen oft durch unzureichende Abbildung von Geometrie, Materialien und physikalischem Verhalten entstehen.
Technisch greift Physicl dabei auf ein Konzept zurück, das Alex de Vigan bereits aus einem früheren Produktkontext kannte: Beim Aufbau von nützlichen 3D-Darstellungen für E-Commerce ging es um das präzise Rendern von Produkten. Laut de Vigan habe sich das Team schon damals darauf spezialisiert, aus unvollständigen, heterogenen Realitätsdaten hochwertige 3D-Repräsentationen abzuleiten. Mit dem Aufkommen transformerbasierter Modelle habe das frühere Unternehmen zwar stärker auf generative Bildinhalte fokussiert, doch de Vigan sieht nun eine neue Aufgabe für genau diese Render- und Abbildungslogik: Modelle sollen nicht nur visuell „ähnlich“ sein, sondern Raum und Objekte interpretierbar und manipulierbar machen können.
Der Engpass, den Physicl adressiert, zeigt sich besonders bei Situationen, die in der Robotik schwer zu erfassen sind. Forschende, die physikorientierte Modelle trainieren, stoßen bei Video-basierten Trainingsdaten häufig auf Grenzen: Der Transfer in die reale Welt scheitert, weil die Kluft zwischen aufgenommenen Szenen und reproduzierbaren, kontrollierbaren Zuständen bleibt. Auch das Remote-Sammeln von Daten durch teleoperierte Experimente ist teuer und skaliert schlecht. Simulationen gelten zwar als vielversprechende Lösung, aber die entscheidende Frage lautet: Wie sorgt man dafür, dass die virtuellen Welten die relevanten physikalischen Eigenschaften ausreichend getreu abbilden – ohne dass das Erstellen der Szenen zur Dauerbaustelle wird.
Genau hier setzt das neue Produkt Studio an, das Physicl als Werkzeug für die Generierung synthetischer Daten positioniert. Studio umfasst 10.000 3D-Umgebungen und 100.000 Assets, aus denen sich gezielt Szenen zusammenstellen lassen, um Trainingsdaten für spezifische Probleme zu erzeugen. Ein Beispiel aus dem Setup macht die Zielrichtung deutlich: Statt „irgendwie“ Tassen in einer Szene zu haben, kann Studio gezielt Szenarien erzeugen, in denen ein Roboter auf einem unaufgeräumten Tisch eine Tasse schlecht erkennt oder wenn das Objekt im Schatten liegt. Solche Edge Cases sind in der Praxis oft der Unterschied zwischen einem Modell, das im Labor gut wirkt, und einem System, das im Feld robust bleibt.
Der Markt kontert mit hoher Aktivität: Die Kategorie ist laut de Vigan zwar „jung und manchmal unübersichtlich“, weil viele Teams Daten in unterschiedlichen Modalitäten sammeln, labeln oder synthetisch erzeugen – während Kunden noch herausfinden, welche Kombination tatsächlich den größten Nutzen liefert. Physicl unterscheidet sich dabei nicht nur als Datenanbieter, sondern will vor allem die Toolchain für eine kontinuierliche Generierung synthetischer Trainingsdaten liefern. In der Idee steckt auch ein Agenten-Workflow: Kunden könnten sehr große Mengen realer Sensordaten – von Milliarden von Bildern bis zu Millionen Stunden LIDAR-Erfassung – in den Prozess einspeisen, die daraus resultierenden 3D-Repräsentationen dann jedoch nicht statisch nutzen, sondern in Millionen bzw. Milliarden Permutationen überführen, die sich dynamisch am Trainingsfortschritt orientieren.
Dass dieser Ansatz nicht nur theoretisch gemeint ist, zeigt die Zusammenarbeit mit einem frühen Anwender: Ein Team, das an einem Weltmodell arbeitet, hat Physicl in einer frühen Phase als Partner genutzt, um die Detailtreue der eigenen Simulationen zu verbessern. Dabei geht es um die konkrete Herausforderung, aus 2D-Imagery 3D-Simulationen zu generieren und dafür Trainingsdaten zu finden, die tatsächlich die nötige Fidelity liefern. Matthias Niessner, der CEO und Gründer dieses Teams sowie Professor für Robotik an der Technischen Universität München, beschreibt genau das Problem, das bei klassischen Datenpipelines entsteht: In der Praxis müsse man bislang viel manuell kuratieren, was den Zyklus deutlich verlängert. Besonders attraktiv sei dagegen, Daten im laufenden Training ergänzen zu können – also synthetische Szenen zu erzeugen, sobald das Modell erkennt, dass ihm spezifische Beobachtungen fehlen.
Für Unternehmen, die Robotik- und KI-Entwicklung produktiv betreiben, liegt der strategische Wert solcher Tools vor allem in der Wiederholbarkeit. Wenn Trainingsszenen reproduzierbar, physikalisch konsistent und auf konkrete Fehlmodi zugeschnitten sind, lassen sich Modellverbesserungen schneller iterieren und schwer messbare Feldprobleme systematischer testen. Gleichzeitig wird damit ein Wettbewerb um „Datensoftware“ wahrscheinlicher: Nicht nur das Modellarchiv zählt, sondern auch die Frage, wie gut sich Simulationen und synthetische Datenketten in bestehende MLOps- und Robotik-Workflows integrieren lassen. Physicl positioniert sich in diesem Rennen früh, indem es die Datenproduktion als fortlaufenden Prozess begreift – und nicht als einmaliges Dataset, das später nur noch abgerufen wird.
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.





- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Physicl sammelt 10 Mio. US-Dollar für realistische Robotersimulationen" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Physicl sammelt 10 Mio. US-Dollar für realistische Robotersimulationen" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Physicl sammelt 10 Mio. US-Dollar für realistische Robotersimulationen« bei Google Deutschland suchen, bei Bing oder Google News!