


BROOMFIELD, CO / LONDON (IT BOLTWISE) – Im Seminar geht es um Raumfahrtrobotik jenseits der bekannten Mars-Rover und um damit verbundene Missionen für Wissenschaft und nationale Sicherheit. Der Fokus liegt auf der engen Verzahnung von Hardware-Software-Co-Design, Flugautonomie, KI/ML sowie Simulationsmodellen, die reale Manöver abbilden. Anhand von terrestrischen Analog-Demos zeigt der Vortrag, wie Roboter Träger, Solarpanels und Sensorik montieren oder Satelliten warten. Am Ende steht eine Roadmap, wie sich Forschung und Engineering gezielt für den Einstieg in dieses Domain-Cluster aufstellen können.
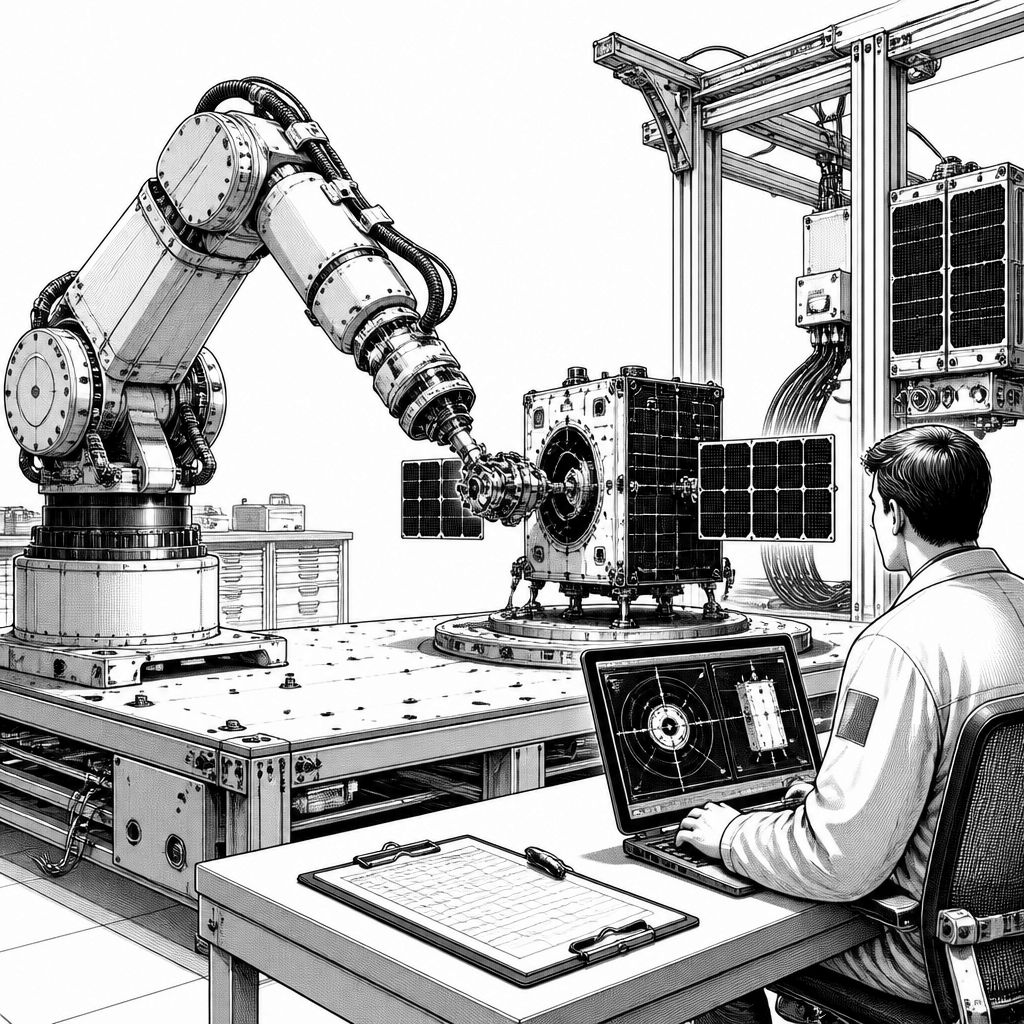
Wer in Raumfahrtrobotik nur an Mars-Rover oder die Roboterarm-Szenen auf der ISS denkt, bekommt in diesem Seminar einen deutlich breiteren Blick. Rudranarayan Mukherjee, Chief Architect bei Katalyst Space Technology (Broomfield, CO), ordnet die Entwicklung der letzten Dekade als eine eher leise, aber nachhaltige Verschiebung ein: Robots werden nicht mehr nur als Transport- oder Beobachtungswerkzeuge verstanden, sondern als aktive Bausteine für neuartige Wissenschaftsprogramme und für Missionen mit staatlichem Interesse. Das Argument ist dabei weniger “mehr Robotik”, sondern “besserer Systemzuschnitt”: Wenn Roboter im Orbit und bei planetaren Umgebungen zuverlässig arbeiten sollen, müssen mechanische Fähigkeiten, Softwarelogik und Annahmen über die Umgebung so zusammenwachsen, dass sich die Mission nicht auf Zufallstoleranzen verlassen muss.
Technisch greift der Vortrag Themen auf, die im Alltag vieler Teams oft in getrennten Silos entstehen. Mukherjee beschreibt die Notwendigkeit eines durchgängigen Hardware-software- Co-Designs, weil die Grenzen der Sensorik und Aktorik unmittelbar bestimmen, welche Regelungs- und Planungsansätze überhaupt realistisch sind. Gerade bei Servicing-Aufgaben – etwa bei der Wartung von Satelliten im Orbit – reicht ein “funktioniert im Labor”-Prototyp nicht. Stattdessen geht es um Flugautonomie und darum, wie sich Entscheidungen mit ausreichend hoher Zuverlässigkeit treffen, wenn Funkwege lang sind oder wenn sich die Lage dynamisch verändert. Im Kern bedeutet das: Autonomie ist kein Feature, das man später ergänzt, sondern ein Entwurfsprinzip, das die Systemarchitektur von Anfang an prägt.
Damit verbunden ist auch der Platz, den KI/ML im Gesamtsystem einnimmt. Der Vortrag stellt nicht nur die Datenfrage in den Mittelpunkt, sondern die Verknüpfung von lernbasierten Komponenten mit klassischer Roboterplanung und -regelung. In der Praxis heißt das häufig, dass KI/ML nicht “alles entscheidet”, sondern an konkreten Stellen Mehrwert liefert – etwa bei Wahrnehmungsaufgaben, bei der Erkennung von Zielstrukturen oder bei der Unterstützung der Zustandsabschätzung. Entscheidend bleibt dabei die Modellierbarkeit: Hochwertige, simulationsnahe Modelle müssen die Realität so weit abbilden, dass Trainings- oder Validierungsläufe nicht zu einer Illusion von Robustheit führen. Der Vortrag setzt deshalb explizit auf hochfidele Modellierung und Simulation als verbindendes Element zwischen Bodenversuchen und späteren Flug- oder Operationsszenarien.
Ein weiterer Schwerpunkt liegt auf end-to-end terrestrischen Analog-Demonstrationen. Mukherjee nennt als Beispiele Roboter, die Trägerstrukturen montieren oder Solarpanels ausrichten, sowie Szenarien, in denen Radar- und optische Teleskopfunktionen “serviced” werden müssen. Dazu kommt der Bereich gefährlicher Terrainbeweglichkeit und Logistik, bei dem es nicht nur um die reine Fortbewegung geht, sondern um die sichere Kopplung zwischen Navigation, Greif- oder Greif-/Manipulationsaufgaben und dem Umgang mit Unsicherheiten in der Umgebung. Solche Demos sind für den Aufbau von Vertrauen wichtig, weil sie die typischen Reibungsverluste sichtbar machen: Greifgeometrien passen vielleicht, aber die Software erwartet eine andere Genauigkeit. Die Kinematik ist sauber modelliert, aber die reale Compliance im Anbauteil verändert Lastpfade. In Analog-Umgebungen wird genau diese Lücke systematisch geschlossen.
Historisch betrachtet hat sich Raumfahrtrobotik über Jahre in verschiedenen Schüben entwickelt. Die im Seminar angesprochene “neue Revolution” wirkt vor allem deshalb überzeugend, weil sie auf einem Bündel technischer Reifegrade aufsetzt: fortgeschrittene Multibody-Dynamik-Ansätze, stabile Regelungskonzepte, zunehmend leistungsfähige Rechenplattformen an Bord und ein gewachsenes Verständnis dafür, wie man Roboteraktionen als zusammenhängende Missionssequenzen plant. Mukherjee greift dafür auch auf berufliche Stationen zurück, darunter seine Rolle als In-Space Servicing, Assembly, and Manufacturing (ISAM)-Führung bei NASA’s Jet Propulsion Laboratory (JPL) und die Beteiligung an Programmen rund um Rendezvous, Proximity Operations und Docking/Capture. Für das Thema “National security” ist die technische Kernaussage ebenfalls relevant: Je präziser und autonomer sich Systeme im Orbit oder auf anderen Himmelskörpern verhalten, desto stärker lassen sich auch sicherheitsrelevante Operations in unvorhersehbaren Situationen durchführen.
Für den Markt und die Community bedeutet das Seminar vor allem eines: Es skizziert ein Eintrittsprofil für Teams, die in diesem Feld arbeiten wollen, ohne sich im Nebel von Buzzwords zu verlieren. Mukherjee schließt mit einer Roadmap, die nicht nur die Zielarchitektur beschreibt, sondern auch konkrete Wege für Forscher, Ingenieure und Innovatoren liefert, um in die Domain einzusteigen. Wer sich daran orientiert, sollte die eigenen Kompetenzen entlang der End-to-end-Kette bewerten: Können wir Hardwareannahmen in Software-Planung übersetzen? Beherrschen wir die Simulation so, dass sie nicht nur “beweist”, sondern auch Risiken identifiziert? Und können wir Autonomie-Strategien so gestalten, dass sie im Flugbetrieb mit realen Sensorfehlern, Latenzen und Störungen funktionieren?
Gleichzeitig lohnt sich ein Blick auf die strategische Logik hinter ISAM und Servicing: Robotic Assembly und Deorbiting-Ansätze verschieben Kosten- und Zeitprofile, weil Montage und Wartung zunehmend “mission in mission” werden. Für Unternehmen mit Produktfokus heißt das auch, dass die Schnittstellenkompetenz – zwischen Robotik, KI/ML und Missionssoftware – zum Wettbewerbsvorteil wird. Für Forschungsgruppen ist die Botschaft oft noch direkter: Wer in der Lage ist, hochfidel zu simulieren, reale Analogtests sauber zu verdrahten und Autonomie als Systemeigenschaft zu behandeln, kann schneller aus Prototypen in belastbare Demonstratoren gelangen. Das Seminar liefert damit nicht nur eine Themenübersicht, sondern eine Arbeitsweise, die sich in der Praxis als wiederholbarer Entwicklungsprozess organisieren lässt.


💳 Amazon-Kreditkarte mit 2.000 Euro Limit bestellen!
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.






- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Roboter-Roadmap für Mond, Mars und die Zeit dazwischen: Seminar mit Rudranarayan Mukherjee" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Roboter-Roadmap für Mond, Mars und die Zeit dazwischen: Seminar mit Rudranarayan Mukherjee" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Roboter-Roadmap für Mond, Mars und die Zeit dazwischen: Seminar mit Rudranarayan Mukherjee« bei Google Deutschland suchen, bei Bing oder Google News!