


LONDON (IT BOLTWISE) – KI soll in Raumrobotern Missionen steuern, damit Menschen weniger eingreifen müssen. Gleichzeitig bleibt der Entwicklungsstand hinter Science-Fiction zurück: Moderne Systeme sind oft auf einzelne Aufgaben und eng definierte Abläufe begrenzt. In gefährlichen Umgebungen wie dem Weltraum wächst damit der Druck, Fehlerquellen besser zu kontrollieren und Entscheidungen nachvollziehbar zu machen. Der Weg führt deshalb häufig über „Autonomy Stacks“ und eine KI-Assistenz mit Menschen im Loop statt über vollautonome Roboter.
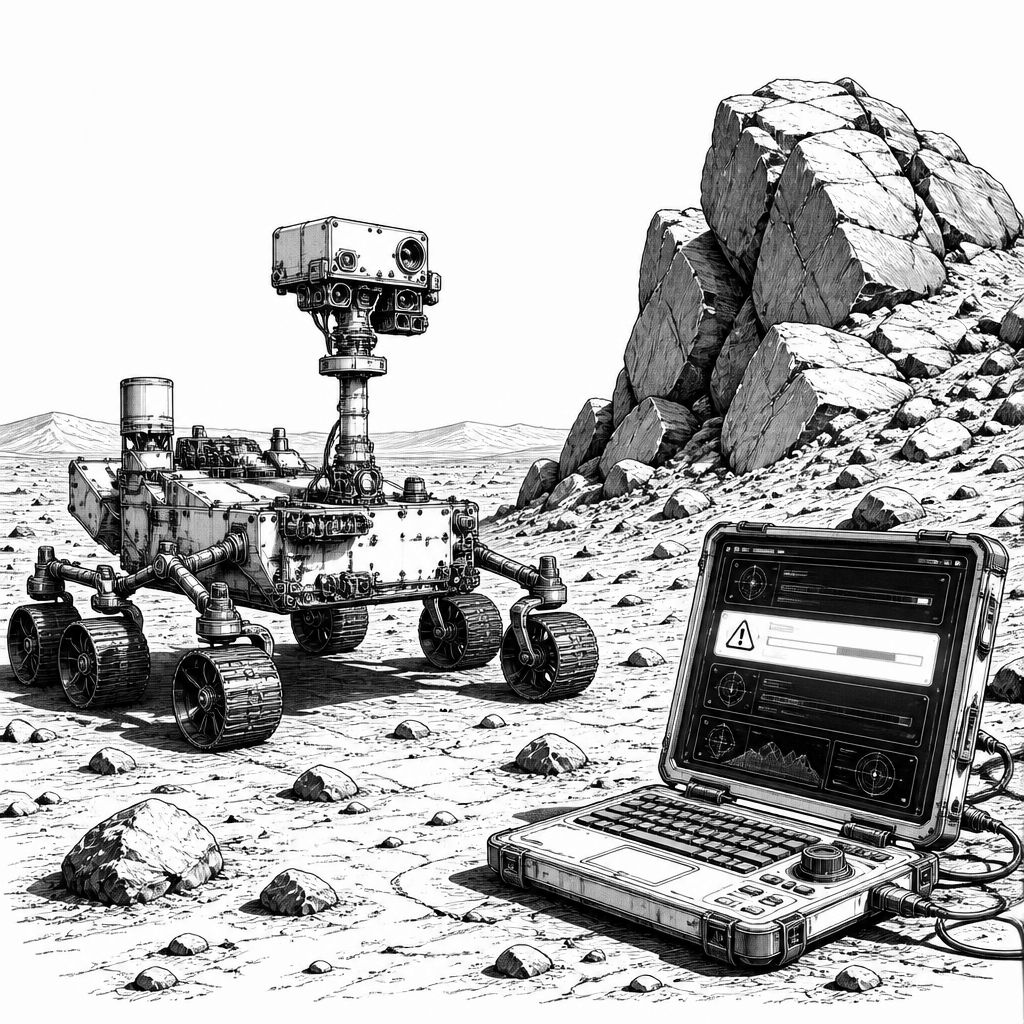
Wer in WALL-E den Eindruck bekommt, dass Roboter im Weltraum jede Herausforderung spielend meistern, sieht im Kern eher eine Wunschvorstellung als eine technische Realität. Der dargestellte Axiom-Ansatz setzt auf eine durchgehend automatisierte Besatzung, während reale Raumfahrtteams heute mit KI-Systemen arbeiten, die zwar leistungsfähig sind, aber deutlich weniger robust gegen Überraschungen. Genau hier setzt die Einordnung an: Moderne KI kann zwar große Datenmengen sehr effizient verarbeiten, bleibt aber in der Praxis unberechenbarer als klassische Ingenieurssoftware und damit fehleranfälliger, wenn sie mehr leisten soll als das, wofür sie trainiert wurde.
Technisch lässt sich das Problem gut an der Unterscheidung festmachen, die in der Forschung häufig als „narrow AI“ versus „AGI“ beschrieben wird. Für viele Raumfahrtszenarien ist heute vor allem die „schmale“ Variante relevant: Sie ist stark in klar abgrenzbaren, häufig wiederkehrenden Aufgaben und funktioniert dann sehr gut, wenn die Eingaben dem Trainingsrahmen entsprechen. Sanjoy Paul beschreibt diesen Fokus sinngemäß als Stärke bei der effizienten Datenverarbeitung, etwa wenn Rover Messwerte auswerten müssen, um relevante Gesteinsproben zu identifizieren. Gerade dort wird deutlich, weshalb es ohne menschliche Überprüfung schwer wird: Beim Aufarbeiten riesiger Beobachtungsdaten können Menschen zwar Entscheidungen treffen, aber sie werden schnell überfordert; KI kann diese Detailflut auf wichtige Aspekte reduzieren. Die Kehrseite ist jedoch, dass KI-basierte Entscheidungen in neuen, seltenen Situationen auch danebenliegen können.
In den Details der Missionsarbeit wird das Dilemma besonders greifbar. Der Mars-Rover Perseverance nutzt KI-Algorithmen, um Mineralien zu scannen und abzuschätzen, ob sich Proben für die spätere Analyse lohnen. Curiosity wiederum setzt KI ein, um Gesteine mit Laserverfahren zu beurteilen – anhand von Form- und Farbinformationen. Solche Systeme erfordern zwar weniger manuellen Eingriff, müssen aber trotzdem eine lange Kette an Annahmen erfüllen: Sensoren liefern Bild- und Messdaten, Modelle interpretieren diese Daten, anschließend folgen Entscheidungen und schließlich physische Aktionen. Genau diese Kette ist anfällig, wenn sich das Umfeld ändert – etwa durch abweichende Beleuchtung, Staub auf Sensoren oder eine unerwartete Hindernissituation. Daniele Gammelli bringt es auf den Punkt, indem er betont, dass der Spielraum für Fehler im Weltraum faktisch minimal ist.
Um mehrstufige Aufgaben abzuarbeiten, greifen die heutigen Robotik-Designs deshalb häufig auf sogenannte „Autonomy Stacks“ zurück. Das Konzept dahinter ist weniger ein einzelnes „All-in-one“-Modell, sondern ein Stapel aus mehreren, miteinander verknüpften Modulen. Ein Modul kann etwa Kameras oder Sensoren verwenden, um Felsen oder Hindernisse zu erkennen; das Ergebnis wird dann an ein weiteres Modul weitergegeben, das die Interpretation verarbeitet und die passende nächste Aktion ableitet. Erst danach übernehmen Module, die die physische Bewegung koordinieren, um die gewünschte Aufgabe auszuführen. Die zentrale Idee: Statt eine komplette Mission in einem Modell zu „erzwingen“, wird die Gesamtaufgabe in kleinere Bausteine zerlegt. Dennoch bleibt der Anspruch hoch, denn viele Grundaktionen erfordern intensive Koordination, und Forschende arbeiten daran, Modelle so zu entwerfen, dass sie auch diese Bewegungs- und Planungsanteile effizient und sicher abwickeln.
Damit stellt sich die Frage nach Vertrauen und Verantwortung: Würde man „blind“ einem System die Kontrolle geben, wenn das Ergebnis über Leben oder Missionserfolg entscheidet? Die Antwort, die aus der Diskussion herausfällt, ist klar: Es braucht Menschen im Loop. Die Argumentation ist dabei nicht nur emotional, sondern folgt einem pragmatischen Risikoansatz. KI kann zwar Daten filtern und priorisieren, aber sie ist laut der beschriebenen Einschätzung insgesamt unberechenbarer, als es die unmittelbare Sicherheitskritikalität nahelegt. Deshalb ist der wahrscheinlichere Weg weniger die vollständige Autonomie, sondern eine Assistenzlogik: KI liefert Vorschläge, aber Menschen bleiben final verantwortlich – ähnlich dem Muster, das aus der Popkultur als datenaggregierende „Teammitglied“-Rolle bekannt ist. Für reale Raumfahrt heißt das nicht zwangsläufig, dass Personen jeden Arbeitsschritt überwachen; vielmehr werden KI-gestützte Entscheidungsvorschläge in ein Steuerungs- und Freigabesystem eingebunden.
Gleichzeitig zeigt die Vision, wie sich Systeme mittelfristig weiterentwickeln müssten. Gammelli spricht davon, dass Maschinen in der Lage sein sollen, eigenständig „mini-goals“ zu bilden, die mit der übergeordneten Missionsstrategie übereinstimmen. Das wäre ein Mechanismus, um auf Unvorhergesehenes besser zu reagieren, ohne dass jede Abweichung eine manuelle Neuprogrammierung erzwingt. In der Praxis bedeutet das: Statt nur starre Abläufe abzuarbeiten, sollten Robotiksysteme Planungs- und Zielhierarchien so implementieren, dass sie in neuen Situationen geeignete Zwischenziele ableiten. Genau das würde helfen, die Lücke zu verkleinern, die zwischen dem realen Trainingsumfang heutiger Modelle und dem unendlichen Variantenreichtum realer Raumumgebungen klafft.
Aus Marktsicht ist dieser Zwischenweg auch ein Signal an Entwickler und Betreiber. KI wird im Raumfahrtkontext weniger als „Ersatz für Engineering“ betrachtet, sondern als komplementäre Schicht, die Wahrnehmung, Priorisierung und Vorschlagslogik verbessert. Autonomy Stacks und menschenzentrierte Workflows reduzieren dabei nicht nur Risiko, sondern beschleunigen auch Iterationen, weil einzelne Module gezielt verbessert werden können. Für Organisationen, die KI-Systeme in sicherheitskritischen Umgebungen einsetzen, ergibt sich daraus eine klare Lehre: Nicht die maximale Autonomie ist das erste Ziel, sondern die kontrollierbare, nachvollziehbare Handhabung komplexer, mehrstufiger Aufgaben. Erst wenn diese Grundlage stabil ist, wird „as independence as possible“ technisch realistisch – und nicht nur filmisch.


💳 Amazon-Kreditkarte mit 2.000 Euro Limit bestellen!
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.






- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "KI in Raumrobotern: Warum Fehlerfreiheit schwerer ist als im Film" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "KI in Raumrobotern: Warum Fehlerfreiheit schwerer ist als im Film" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »KI in Raumrobotern: Warum Fehlerfreiheit schwerer ist als im Film« bei Google Deutschland suchen, bei Bing oder Google News!