


LONDON (IT BOLTWISE) – In der Raumrobotik gewinnt „Embodied KI“ an Fahrt: Systeme sollen nicht nur rechnen, sondern mit ihrer Umgebung in Echtzeit interagieren. Mehrere Gast-Editoren bündeln dafür Expertise aus Signalverarbeitung, Sensorfusion, verteilten Multi-Agent-Setups und Robotik für extreme Umgebungen. Ihre Labore und Projekte reichen von simulierten Mond- und Orbitalbedingungen bis hin zu multi-agent Autonomie für planetare und terrestrische Teams. Der Kernpunkt: Kooperative Autonomie reduziert Abhängigkeit von zentraler Steuerung und macht Missionen robuster.
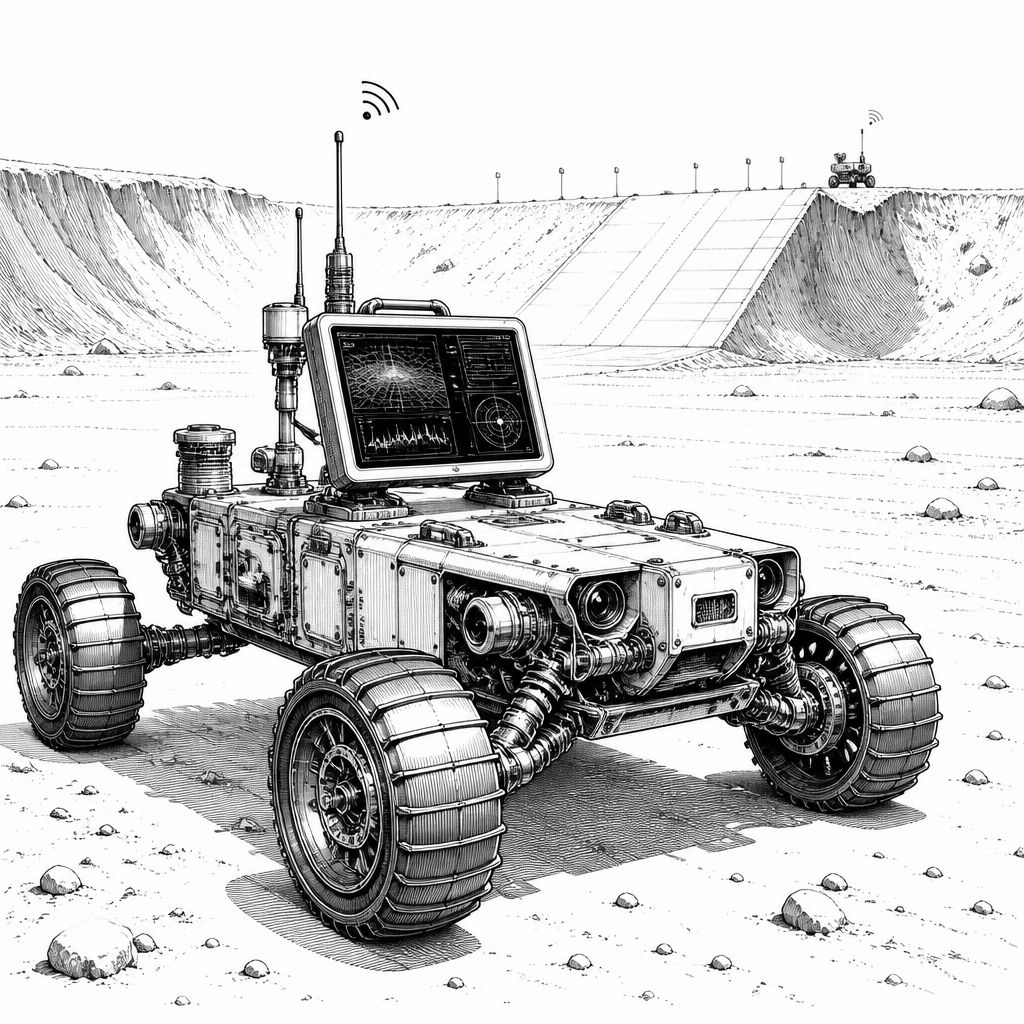
Wenn Raumfahrtteams über „Intelligent Space Robots“ sprechen, geht es längst nicht mehr nur um bessere Flugbahnen oder präzisere Kameras. Im Mittelpunkt steht zunehmend eine Embodied KI: Modelle, die an die konkrete Sensorik und Aktuatorik des Roboters gekoppelt sind und Entscheidungen direkt aus dem laufenden Zustandsbild ableiten. Genau diese Klammer bildet den inhaltlichen Fokus eines Sammelbandes zur Verbindung von „Embodied AI“ und kooperativer Autonomie. Dass mehrere Gast-Editoren dabei aus unterschiedlichen Disziplinen kommen, ist mehr als akademische Breite: Signalverarbeitung, Sensorfusion, verteilte Systemarchitekturen und Robotik für extreme Umgebungen müssen zusammenspielen, sonst bleibt KI im All ein Experiment statt ein Missionstool.
Raj Thilak Rajan von TU Delft bringt dafür vor allem die Perspektive der Signalverarbeitung in die Diskussion ein. Er arbeitet unter anderem in der Signal Processing Systems (SPS)-Gruppe und koordiniert den „Signals and Systems“-Track, zusätzlich trägt er als Co-Direktor Verantwortung für das Delft Sensor AI Lab sowie das Lunar Zebro- und Delft Swarming-Umfeld. Technisch lässt sich seine Ausrichtung gut mit dem Anspruch „kooperativer Autonomie“ verbinden: Sobald mehrere Agenten zusammenarbeiten, wird Informationsqualität zur strategischen Ressource. In der Praxis heißt das, dass sich Komplexität nicht nur in den KI-Modellen niederschlägt, sondern bereits bei der Datenaufbereitung beginnt – von der Verarbeitung unsicherer Messungen bis zur robusten Interpretation von Positions-, Navigations- und Timing-Signalen. Für Raumroboter bedeutet das: Eine Kooperation mehrerer Agenten ist nur dann hilfreich, wenn die zugrunde liegenden Signale und Schätzungen zuverlässig synchronisiert werden.
Eine zweite Facette liefern die Arbeiten von Miguel Olivares an der Universität Luxemburg. Er leitet dort die Space Robotics Research Group (SpaceR) und baut mit LunaLab sowie Zero-G Lab spezielle Umgebungen auf, die Aerial-, Lunar- und Orbitalbedingungen für Robotikforschung nachbilden. Besonders relevant ist das für den Engineering-Realitätscheck von KI: Lernende Systeme scheitern häufig nicht an der Theorie, sondern am Gap zwischen Laborannahmen und realem Sensordrift, Verzögerungen oder unerwarteten Interaktionen. Wenn Olivares Robotik-Teams auf autonome Navigation, Perception, Sensorfusion, Vision-basierte Steuerung und Multi-Robot Collaboration spezialisiert, dann zielt das direkt auf das typische Problem verteilter Autonomie: Ein einzelner Roboter kann lokal erfolgreich sein, während das Gesamtsystem erst durch Abgleich, Kommunikation und konsistente Weltmodelle „missionstauglich“ wird. Sein Ansatz, die Zusammenarbeit international auch über Konferenzstrukturen wie die International Space Robotics Conference aktiv zu gestalten, signalisiert zudem, dass die Methoden nicht nur in Paper-Form reifen sollen, sondern als wiederholbare Praxis in der Community landen.
Bei Amir Rahmani im Umfeld des NASA Jet Propulsion Laboratory (JPL) verschiebt sich der Fokus noch stärker auf Multi-Agent-Autonomie als Systemfähigkeit. Rahmani beaufsichtigt dort eine Multi-Agent-Autonomy-Gruppe, arbeitet zudem an der Schnittstelle zu Lehre und Fachgremien (etwa als Co-Chair eines IEEE Space Robotics Technical Committee) und übernimmt als NASA SBIR-Subtopic-Manager Verantwortung für Themen rund um KI, Autonomie und Multi-Agent-Systeme. Das ist für Unternehmen und Forschungsteams eine wichtige Orientierung: In solchen Programmen werden häufig nicht nur Algorithmen bewertet, sondern auch, wie gut sich Autonomie-Software in reale Entwicklungs- und Integrationszyklen einpassen lässt. Überträgt man das auf kooperative Autonomie, wird klar, warum die Architektur zählen kann: Verteilte Systeme müssen Kommunikationsausfälle, unterschiedliche Rechenbudgets und heterogene Sensoren einkalkulieren. Rahmani beschreibt seine Schwerpunkte als verteilte Raum-Systeme und Swarm-Robotik, aktuell mit Projekten für Autonomie-Technologien sowohl für planetare als auch für terrestrische Robot-Teams – genau dort zeigen sich die Grenzen zentraler Steuerung.
Damit die Kooperation nicht im „Koordinationsversprechen“ stecken bleibt, braucht es auch Forschungsrichtungen zur Entscheidungsfähigkeit unter zeitlichen und räumlichen Restriktionen. Carlos J. Pérez del Pulgar Mancebo von der Universität Málaga (UMA) arbeitet genau an dieser Kante: Er war als Principal Investigator in mehreren Verträgen zwischen ESA und der Universität aktiv und hat Horizon-2020-Projekte wie „Autonomous Decision Making in Very Long Traverses“ sowie „Cooperative Robots for Extreme Environments“ geleitet. In diesem Kontext wird „kooperativ“ konkret: Sehr lange Strecken und extreme Umgebungen erfordern Entscheidungen, die mit begrenzter Prognosegüte und möglicherweise verzögerter Kommunikation umgehen. Gleichzeitig betreut Pérez del Pulgar eine Joint Research Unit zwischen dem Andalusian Institute of Astrophysics und der Universität Málaga, die Methoden für die Autonomie robotergeführter Teleskope voranbringt. Das ist mehr als ein Nebenschauplatz: Wenn Robotersysteme für wissenschaftliche Messketten eigenständig planen und steuern sollen, wirken sich Kooperationsstrategien direkt auf Datenqualität, Messfenster und die Verfügbarkeit von Beobachtungszeit aus.
Schließlich ergänzt Armin Wedler vom Deutschen Zentrum für Luft- und Raumfahrt (DLR) das Bild um die Robotik- und Mechanikdimension, die oft unterschätzt wird. Er verbindet Forschung zu autonomen und teleoperierten mobilen Robotern mit praktischen Projekten in Planetenerkundung – vom Design mobiler Systeme für Raum- und Planetenmissionen bis zur Koordination planetarer und Explorationsaktivitäten bei DLR. Unter anderem wird in seinem Profil die Arbeit an mobilen Rovern sowie an einem amphibischen Fahrzeug wie SHERP erwähnt, außerdem der Einsatz von Robotik in Krisenregionen und in Anwendungen rund um Versorgungsketten und Klimabeobachtung in der Landwirtschaft. Für Embodied KI ist das entscheidend, weil „Embodiment“ nicht nur Software bedeutet: Compliance, Antriebseigenschaften, realistische Greif- und Handhabungsfähigkeit und die Abstimmung zwischen Teleoperation und Autonomie beeinflussen, wie stabil ein KI-Verhalten im Dauerbetrieb bleibt. Genau dort liegt der wirtschaftliche Hebel: Wer Autonomie in extreme Umgebungen bringt, reduziert nicht nur operative Kosten, sondern senkt auch das Risiko, dass KI-Modelle im Feld „zu fragil“ sind.
Für den Markt heißt das: Kooperative Autonomie wird zur Architekturfrage, nicht nur zu einer Modellfrage. Teams sollten beim Aufbau solcher Systeme früh klären, wie Sensorfusion und Zustandschätzung verteilt werden, wie Agenten ihre Pläne synchronisieren und welche Sicherheitsmechanismen greifen, wenn Kommunikation oder Wahrnehmung unvollständig sind. Gleichzeitig zeigt die Breite der Gast-Editoren – von Signalverarbeitung über Robotik-Feldtests bis zu Multi-Agent-Autonomie und planetaren Entscheidungsproblemen – dass KI im All praktisch nur dann skaliert, wenn die gesamte Kette betrachtet wird: von der Datenqualität bis zur Robotermotorik. Für Organisationen, die solche Technologien übernehmen wollen, wird damit auch der Entwicklungsvorteil sichtbar: Wer Embodied KI in Simulationen und Laborumgebungen belastbar testet und anschließend in reale Missionskontexte überführt, erhält schneller die Grundlage für produktive Pilotprojekte statt isolierter Proof-of-Concepts.


💳 Amazon-Kreditkarte mit 2.000 Euro Limit bestellen!
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.






- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Embodied KI im All: Warum kooperative Autonomie Raumrobotik neu ordnet" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Embodied KI im All: Warum kooperative Autonomie Raumrobotik neu ordnet" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Embodied KI im All: Warum kooperative Autonomie Raumrobotik neu ordnet« bei Google Deutschland suchen, bei Bing oder Google News!