
VANDENBERG SPACE FORCE BASE / LONDON (IT BOLTWISE) – Ein von Caltech entwickelter Roboter hat am 30. März 2026 im Orbit erstmals selbstständig ein Fachwerksegment aufgebaut. Die Mission des Projekts Astra nutzt einen autonomen Greifarm, der Bauteile aus Vorrichtungen entnimmt und daraus „Bays“ zu identischen Segmenten montiert. Finanziert wird das Vorhaben über DARPA, gestartet wurde die Nutzlast von der Vandenberg Space Force Base an Bord einer SpaceX-Rakete. Ziel ist es, später daraus skalierbare Bau- und Montageprozesse für Antennen, Teleskope oder Solargeneratoren abzuleiten.
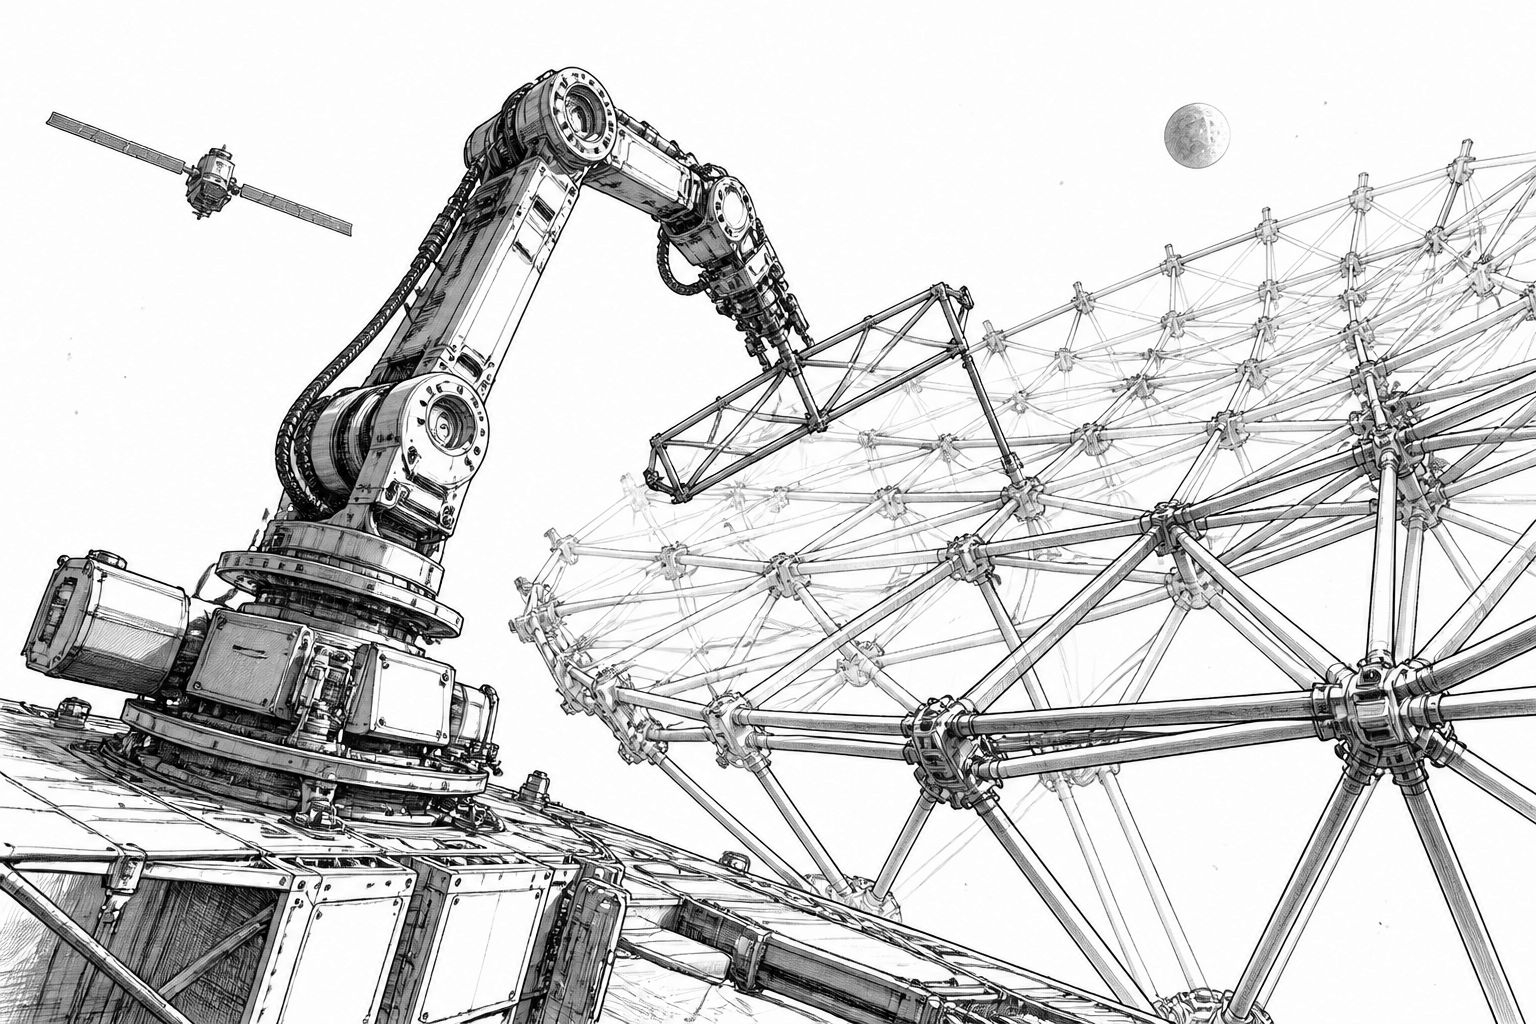
Im Orbit wird aus einem Testlauf schnell eine Grundsatzfrage: Wer montiert eigentlich Strukturen im Weltraum, wenn keine Crew am Ort ist? Genau an dieser Lücke setzt das Projekt Astra an. Laut den Angaben von Caltech hat ein Roboter im All ohne Hilfe von Astronauten eine Fachwerkstruktur mit mehreren Segmenten zusammengebaut. Entscheidend ist dabei nicht nur, dass eine Aufgabe überhaupt gelingt, sondern dass der Ablauf vom Greifen bis zur Montage in einer Umgebung stattfindet, in der „klassische“ Handarbeit aus physischer Nähe fehlt und Kommunikation oder zeitliche Ressourcen im Betrieb knapp sind.
Technisch betrachtet arbeitet das System mit einem autonomen Greifarm, der Streben und Gelenke aus einer Lagervorrichtung entnimmt. Aus diesen Komponenten entstehen einzelne identische Segmente, die im Projekt als „Bays“ bezeichnet werden. Diese Bays werden zu einem Fachwerk zusammengefügt, wobei das Prinzip aus der wiederholbaren Montage einzelner Bauelemente besteht. Der Roboter montiert das gebaute Bay-Segment auf einer Montageplatte und spannt dabei zusätzlich eine netzartig perforierte Folie auf, die gemeinsam mit der University of Pennsylvania entwickelt wurde. Vollständig wäre das Fachwerk laut Projektstand erst nach elf fertigen Bauelementen geworden; weil die Zeit nicht reichte, bleibt die Mission vorerst bei zwei vorgefertigten Segmenten und einem Segment, das der Roboter selbst gefertigt hat.
Der Materialmix zeigt außerdem, wie stark sich Weltraumhardware von terrestrischer Ausrüstung unterscheidet. Für die Reflektorantenne, die im Rahmen von Astra perspektivisch gebaut werden soll, sind unter anderem Verbundfaserrohre, Aluminiumgelenke sowie eine reflektierende, zugleich hitzebeständige Kapton-Oberfläche vorgesehen. Der geplante Durchmesser der späteren Reflektorantenne liegt bei 1,4 Metern. In der Praxis wird damit ein Zielbild verfolgt, das weit über einen einmaligen Demonstrator hinausgeht: Das Modul soll beweisen, dass sich Strukturen in einer geeigneten Stückelung im Orbit errichten lassen, sodass ähnliche Konzepte später auch auf andere Träger wie große Funkantennen, Spiegel für Weltraumteleskope oder Solargeneratoren übertragen werden können.
Der Zeitplan macht klar, wie eng sich Entwicklung und Integration in solchen Programmen aneinanderreißen. Bau und Test sollten in weniger als zwölf Monaten stattfinden, der Start erfolgte danach am 30. März 2026 von der kalifornischen Vandenberg Space Force Base. Die Astra-Nutzlast war etwa einen Kubikmeter groß und enthielt zwei vorgefertigte Bays; die übrigen Teile lagen in motorisierten Spendern bereit. Für die praktische Bedienung heißt das: Der Roboter bekommt nicht alles als „freie“ Einzelteile, sondern arbeitet mit einer materialnahen Bereitstellung, die den Montageablauf stabilisiert. Die Mission soll im Dezember enden, womit klar ist, dass das Team den Fokus zunächst auf eine begrenzte, aber messbare Demonstration legt.
Auch auf der Erde wurde parallel nicht „blind“ auf den Weltraum gewartet. Laut den Projektangaben testete das Team einen Roboter-Zwilling im Labor und überprüfte dabei die Montageidee unter kontrollierten Bedingungen. Die Kernaussage aus dem Testkonzept: Das Prinzip sei erfolgreich und lasse sich auf sehr große Strukturen skalieren, es müsse dafür jedoch noch vereinfacht werden. „Im Weltraum gibt es immer viele kleine Überraschungen“, lautet dabei sinngemäß die Einschätzung eines beteiligten Forschers – ein Hinweis darauf, dass sich selbst bei guter Planung Unwägbarkeiten aus Lagerung, Handling, Sensorik und Umgebungsbedingungen ergeben können. Genau deshalb ist die Übertragung von Laborabläufen in den Orbit häufig kein reiner Skalierungs-Job, sondern erfordert Reduktion der Komplexität im realen Montageprozess.
Dass Robotik hier nicht nur theoretisch ist, zeigt auch ein Blick auf bestehende Systeme in bemannten Missionen. Auf der ISS nutzt die NASA den KI-Roboter Astrobee: Dabei handelt es sich um drei würfelförmige Roboter mit rund 32 Zentimetern Kantenlänge, die frei durch die Station fliegen. Sie sollen Routineaufgaben übernehmen, damit sich die Crew auf Tätigkeiten konzentrieren kann, die nur Menschen leisten können. Laut NASA-Angaben arbeiten die Einheiten autonom oder werden ferngesteuert, sie nutzen Kameras und Sensoren zur Orientierung und greifen mit einem Haltearm nach Gegenständen oder halten sie fest; außerdem erstellen sie Inventarlisten, dokumentieren Experimente und transportieren Fracht. Überträgt man diese Idee auf das Projekt Astra, wird deutlich, warum robotergestützte Wartung und Montage so attraktiv sind: Je länger Menschen im Vakuum des Orbits arbeiten, desto stärker sind sie kosmischer und solarer Strahlung ausgesetzt; zudem können auch scheinbar „einfache“ Handgriffe im Alltag zeitraubend und kräftezehrend sein. Eine autonome Montage im Orbit würde damit nicht nur Hardware effizienter machen, sondern langfristig auch die Belastung für Teams reduzieren.
Für die Branche ist die Relevanz deshalb mehrschichtig: Entwickler bekommen ein konkretes Referenzmuster für Greifen, Bereitstellen und segmentierte Montage, während Betreiber perspektivisch neue Planungsoptionen für Missionsarchitekturen erhalten. Wenn sich Bays und reflektierende Oberflächen modular und wiederholbar aufbauen lassen, entstehen Spielräume für den Einsatz von Antennen, Teleskopen oder Energieerzeugern dort, wo Transportmasse und Montagezeit bisher stark begrenzt waren. Gleichzeitig bleibt klar, dass es bis zur durchgängigen robotischen Eigenmontage kompletter Systeme ein Stück Weg ist: Der Test zeigt den Anfang, nicht die Endausbaustufe. Genau diese Zwischenstufe macht Astra aber besonders wertvoll – als belastbarer Nachweis, dass autonomer Zusammenbau im Weltraum technisch machbar ist, wenn die Aufgabe in robuste, wiederholbare Bausteine zerlegt wird.
🔥 Heutige Hot Deals bei Amazon: Bis zu 80% Rabatte!
🎉 Amazon Haul-Store für absolute Schnäppchenjäger!

- ★ 23-stufiges KI-Go-Training – Für Spieler mit Grundkenntnissen der Regeln – Entwickelt als intelligenter Trainingspartner passt sich die KI Spielern von 18K bis 9D an. Ideal für alle, die die Grundregeln bereits beherrschen und ihr Spiel verbessern möchten.

- IHR EMOTIONALER AI-BEGLEITER: Eiliko ist mehr als nur ein Anhänger, es ist ein charismatischer KI-Freund. Mit einem dynamischen LED-Bildschirm, der eine Vielzahl von animierten Gesichtern und Ausdrucksformen anzeigt, reagiert er auf Ihre Interaktionen mit einzigartiger Persönlichkeit und Charme.

- 【MEHR LEBEN FÜR DEINEN SCHREIBTISCH】 Lerne Eilik kennen – deinen kleinen Roboter-Freund mit Persönlichkeit. Mit liebevollen Animationen, ausdrucksstarken Reaktionen und spielerischen Interaktionen bringt Eilik mehr Freude in deinen Alltag. Ob auf dem Schreibtisch, im Büro oder am Nachttisch – Eilik wird schnell zu einem vertrauten Begleiter für besondere Momente.

- 【XL-Größe für gedeihende Pflanzen】Geben Sie Ihren Pflanzen den Raum, den sie verdienen! Unser verbessertes, großes 13,7 cm großes Design bietet Platz für Pflanzen mit einem Durchmesser von bis zu 8,9 cm und damit deutlich mehr Platz für Wurzelwachstum und Pflanzengesundheit im Vergleich zu kleineren, veralteten Modellen. Die Produktabmessungen betragen 13,6 x 13,6 x 13,2 cm und das Gerät wiegt nur 355 g.

- V28 Update - JETZT MIT NEUEN FUNKTIONEN! Als Reaktion auf das Ladeproblem von Loona haben wir das automatische Aufladen 2.0 verbessert. Diese Optimierung hilft Loona, die Ladewege in verschiedenen Szenarien zu erkennen und anzupassen, um die Erfolgsquote beim automatischen Aufladen zu erhöhen. Mobile Hotspots können sich mit Loona verbinden und überwinden WLAN-Einschränkungen, sodass Sie jederzeit und überall mit Loona interagieren können.





- Die besten Bücher rund um KI & Robotik!

- Die besten KI-News kostenlos per eMail erhalten!
- Zur Startseite von IT BOLTWISE® für aktuelle KI-News!
- IT BOLTWISE® kostenlos auf Patreon unterstützen!
- Aktuelle KI-Jobs auf StepStone finden und bewerben!



- Künstliche Intelligenz: Dem Menschen überlegen – wie KI uns rettet und bedroht | Der Neurowissenschaftler, Psychiater und SPIEGEL-Bestsellerautor von »Digitale Demenz«


Du hast einen wertvollen Beitrag oder Kommentar zum Artikel "Roboter baut im All autonom Fachwerk für Reflektorantenne" für unsere Leser?
 #Sophos
 #AmazonPrime
 #Bestseller
Es werden alle Kommentare moderiert!
Für eine offene Diskussion behalten wir uns vor, jeden Kommentar zu löschen, der nicht direkt auf das Thema abzielt oder nur den Zweck hat, Leser oder Autoren herabzuwürdigen.
Wir möchten, dass respektvoll miteinander kommuniziert wird, so als ob die Diskussion mit real anwesenden Personen geführt wird. Dies machen wir für den Großteil unserer Leser, der sachlich und konstruktiv über ein Thema sprechen möchte.
Du willst nichts verpassen?
Du möchtest über ähnliche News und Beiträge wie "Roboter baut im All autonom Fachwerk für Reflektorantenne" informiert werden? Neben der E-Mail-Benachrichtigung habt ihr auch die Möglichkeit, den Feed dieses Beitrags zu abonnieren. Wer natürlich alles lesen möchte, der sollte den RSS-Hauptfeed oder IT BOLTWISE® bei Google News wie auch bei Bing News abonnieren.
Nutze die Google-Suchmaschine für eine weitere Themenrecherche: »Roboter baut im All autonom Fachwerk für Reflektorantenne« bei Google Deutschland suchen, bei Bing oder Google News!